


No controlador PLCopen, o sistema de coordenadas é o ponto de referência para definir os seis graus de liberdade (DOFs). Os engenheiros precisam entender como diferentes sistemas de coordenadas interagem e quais estruturas são importantes para a compreensão.
Compreender as diferenças entre os sistemas de coordenadas e como eles interagem entre si é fundamental para obter um controle de movimento bem-sucedido usando grupos. Na Parte 4 do PLCopen, o padrão global para controle de movimento do controlador programável IEC6111-3, o conceito de movimento coordenado multieixo usando grupos é apresentado. Um grupo é uma coleção de eixos que trabalham juntos de acordo com um mecanismo comum para fornecer um caminho de movimento em três dimensões. Os exemplos incluem sistemas de pórtico, robôs de braço articulado, robôs triangulares ou mecanismos de conexão; Múltiplos eixos trabalham juntos para alcançar o movimento multidimensional do dispositivo.
Como parte da nova funcionalidade, o conceito de sistemas de coordenadas em controladores tornou-se um tópico importante a ser compreendido. O sistema de coordenadas é o ponto de referência que define os seis graus de liberdade (DOFs): X, Y e Z para coordenadas cartesianas e os ângulos Rx, Ru e Rz que descrevem o grau de rotação de cada eixo (chamados ângulos de Euler). .
Cada mecanismo, componente ou unidade de trabalho sob controle tem seu próprio sistema de coordenadas. Como o controlador PLCopen pode controlar vários grupos, cada um trabalhando em várias partes, é importante que o entendimento do programador reconheça como diferentes sistemas de coordenadas interagem.
Cada sistema de coordenadas tem uma origem, que é usada para definir o ponto zero em todas as coordenadas. A direção de cada eixo é determinada pela regra da mão direita (ver Figura 1). Se o dedo indicador aponta na direção positiva de X, o dedo médio estendido (em um ângulo reto com o dedo indicador) aponta na direção positiva de Y e o polegar estendido aponta na direção positiva de Z.
A direção do ângulo é determinada usando a regra espiral da mão direita (consulte a Figura 2). O polegar aponta na direção positiva do eixo e o dedo se dobra em torno do eixo na direção de rotação positiva do eixo.

Posição do motor
Finalmente, o controlador controla a posição dos motores individuais. Cada eixo do grupo possui seu próprio sistema de coordenadas de eixo (ACS), que é a posição de rotação do motor. Para mecanismos mais complexos, como robôs de braço articulado, robôs de triangulação e mecanismos de conexão, a posição de um único sistema de coordenadas de eixo não significa que nada seja feito sozinho; É por meio da coordenação desses eixos que a posição do maquinário é determinada por meio de cálculos cinemáticos. Esses cálculos podem ser executados dentro do controlador ou por um controlador de robô autônomo.
O sistema de coordenadas básico para cada grupo é o sistema de coordenadas da máquina (MCS). O fabricante da máquina define a origem do sistema de coordenadas da máquina. Para robôs de braço articulado e robôs triangulares, geralmente está localizado na base do robô. O controlador então executa cálculos cinemáticos para determinar o sistema de coordenadas da placa de ferramentas (TPCS), que é o ponto final da própria máquina. Este sistema de coordenadas em si não é útil para o programador, mas pode ser usado para definir a origem da localização da ferramenta. A faca tem seu próprio sistema de coordenadas, ou seja, o sistema de coordenadas da ferramenta (TCS).
comando de posição
Normalmente, a ferramenta é centralizada no final da máquina, portanto, isso pode ser tão simples quanto um deslocamento na direção Z positiva do sistema de coordenadas da placa de ferramentas e também pode exigir um componente Rz para contabilizar a rotação. O sistema de coordenadas da ferramenta é mais comumente usado para movimentos lentos e posições de ensino, mas não é usado com frequência em movimentos automáticos. A origem do sistema de coordenadas da ferramenta é o ponto central da ferramenta (TCP), que é o ponto inicial do deslocamento de comando. Quando uma mudança no sistema de coordenadas da máquina é invocada, é o ponto central da ferramenta que se move para essa posição (consulte a Figura 3).

Como cada grupo tem sua própria origem do sistema de coordenadas da máquina, mover vários grupos para a mesma posição no espaço requer que cada grupo tenha sua própria instrução de posição relativa à posição do sistema de coordenadas da máquina. Por exemplo, se dois robôs coletores coletam itens do mesmo transportador, então cada coletor se move para a mesma posição na correia transportadora, são necessárias diferentes instruções de posição do sistema de coordenadas da máquina.
Para simplificar o deslocamento em espaços compartilhados semelhantes, a origem do sistema de coordenadas da máquina para cada grupo pode ser obtida a partir da origem do sistema de coordenadas mundial (WCS), mais o deslocamento. Cada unidade de trabalho tem apenas uma fonte do sistema de coordenadas mundial. Ao configurar um único grupo, você precisa definir um deslocamento para a origem do sistema de coordenadas mundial. Isso permite que várias agências usem um sistema de coordenadas comum para simplificar a programação.
O sistema de coordenadas final a ser considerado é o sistema de coordenadas de componentes (PCS). Este sistema de coordenadas é usado para definir a posição e orientação de cada objeto no espaço do mundo. A origem deste sistema de coordenadas está localizada na peça e se move com ela. Isso é útil ao operar em peças individuais, como em uma aplicação pick-and-place. Outras aplicações incluem rastreamento de transportador, no qual os componentes se movem ao longo de uma correia transportadora. Nesse caso, o sistema de coordenadas do componente se move em relação à origem do sistema de coordenadas mundial e do sistema de coordenadas da máquina, portanto, mover o ponto central da ferramenta da máquina para uma posição específica do sistema de coordenadas do componente deve levar em consideração a mudança de deslocamento entre os diferentes sistemas de coordenadas (ver Figura 4).
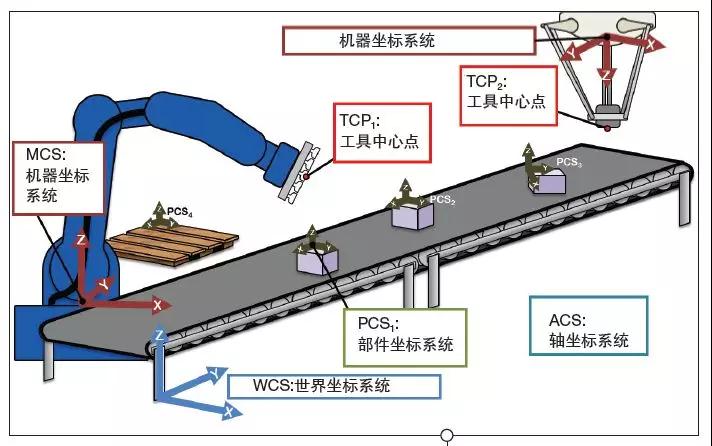
Compreender as diferenças entre os sistemas de coordenadas e como eles interagem entre si é a chave para o controle de movimento bem-sucedido usando grupos no IEC. Diferentes sistemas de coordenadas trabalham juntos para realizar a operação desejada.
Exemplo de rastreamento de correia transportadora
Em uma aplicação de rastreamento de correia transportadora, o primeiro comando pode ser mover o ponto central da ferramenta no sistema de coordenadas da máquina para localizar o ponto central da ferramenta na posição inicial da área de rastreamento. A posição e a orientação da peça são definidas e a rotina de rastreamento do transmissor calcula o deslocamento da peça para a origem do sistema de coordenadas da máquina do mecanismo. Este deslocamento define o sistema de coordenadas do componente da peça e a relação entre o sistema de coordenadas da máquina e a função de rastreamento do transportador. O deslocamento do sistema de coordenadas do componente é ajustado à medida que a peça se move. O usuário então define um movimento no espaço do sistema de coordenadas da peça para pegar a peça. Como o deslocamento do sistema de coordenadas do componente tem 6 graus de liberdade, a abertura da caixa na correia transportadora também pode ser alcançada, se necessário. O usuário então realiza um deslocamento no espaço do sistema de coordenadas da peça para pegar a peça.
A orientação da ferramenta corresponde automaticamente à peça (se necessário) e o deslocamento entre os sistemas de coordenadas leva em consideração esses fatores. A mesma posição do sistema de coordenadas da peça é usada para cada coleta, e o deslocamento do sistema de coordenadas da peça muda somente quando uma nova peça é encontrada. Como a função de rastreamento da correia transportadora atualiza constantemente o deslocamento do sistema de coordenadas do componente, o ponto central da ferramenta também é rastreado ao longo da direção positiva da correia transportadora para resolver o problema de movimento do componente.