


Agora, as empresas de manufatura estão se voltando para a fabricação inteligente, e a introdução de robôs industriais é a escolha da maioria das pessoas. Aplicações típicas de robôs industriais incluem soldagem, pintura, montagem, coleta e colocação (por exemplo, embalagem, paletização e SMT), inspeção e teste de produtos; Todo o trabalho é realizado com eficiência, durabilidade, rapidez e precisão. A tecnologia de robótica industrial está mudando rapidamente e fazendo avanços incríveis ao longo dos anos, desde o típico pick-and-place até os robôs colaborativos de alta precisão.
No chão de fábrica, você não verá robôs correndo ou pulando como os robôs do Boston Dynamics. Mas você verá que eles funcionam perfeitamente, liberando os trabalhadores de tarefas perigosas, chatas e repetitivas.
Recentemente, o Instituto Nacional de Padrões e Tecnologia dos EUA identificou os quatro tipos de robôs mais relevantes para a indústria de manufatura como robôs articulados, robôs SCARA, robôs cartesianos e robôs colaborativos.
Primeiro. robô articulado
Robôs articulados são robôs que têm um layout de dois elos articulados semelhante aos nossos braços humanos. Os robôs articulados podem ser classificados de acordo com quantos pontos de rotação possuem, sendo que alguns aparelhos chegam a ter sete graus de liberdade. A complexidade mecânica dessas unidades as torna relativamente caras e um pouco mais lentas do que outros tipos.
Os robôs articulados continuam sendo de longe o maior tipo de robô, de acordo com a InteractAnalysis. Os robôs articulados representaram 59,6% das remessas globais em 2019 e devem representar 57,5% do mercado total até 2023.
A vantagem dos robôs articulados é que eles podem contornar obstáculos que bloqueariam outros tipos de robôs. Esses dispositivos são talvez o tipo mais comum em uso hoje. Podem ser utilizados para: take-and-place, dispensação, embalagem, peças e soldagem, etc.
Segundo. Robô SCARA
Robôs SCARA, robôs de braços robóticos multiarticulares horizontais, eles podem se mover ao longo dos eixos x e y, mas os braços são rígidos na direção do eixo Z e travados no lugar ao longo do eixo z. Como resultado, o robô SCARA possui conformidade seletiva, o que traz vantagens em algumas operações de montagem, como inserir um pino redondo em um orifício redondo.
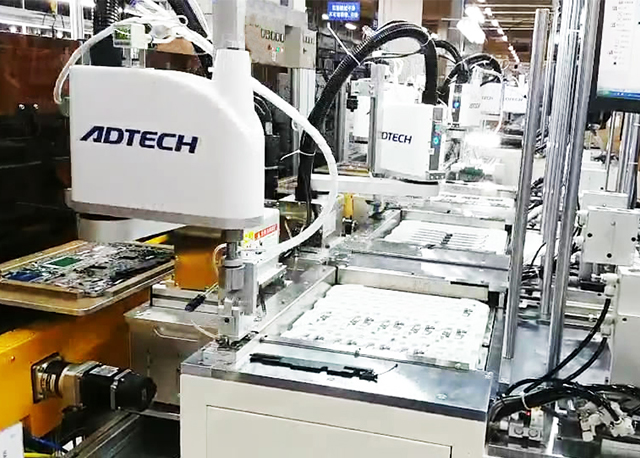
Robô SCARA, foto: ADTECH
A menor liberdade do SCARA significa menos motores, cálculos de controle e algoritmos de controle mais simples e menos potência do computador necessária. Há menos eixos entre a base e a peça a ser construída, o que também significa que o erro cumulativo é reduzido.
Uma consideração importante na robótica de chão de fábrica é a distância que um robô pode trabalhar de um pedestal em comparação com o espaço ocupado pelo próprio pedestal, e o SCARA é muito vantajoso nesse aspecto, onde geralmente ocupa menos espaço no chão de fábrica.
Embora a máquina SCARA seja relativamente limitada, no geral, é um robô mais rápido, mais barato, mais preciso e mais fácil de controlar.
Terceiro. robôs cartesianos
O robô cartesiano, também conhecido como robô cartesiano, pode se mover diretamente ao longo de três eixos (comprimento, largura e altura). Devido à robustez inerente a esta construção, ela pode ser utilizada sob as cargas mais pesadas.
A diferença entre os robôs cartesianos e os robôs SCARA é a capacidade de se mover no eixo z. Comparado com os dois, a resposta do SCARA será mais rápida, o equipamento será relativamente limpo, seu assento de instalação de assento único requer uma pegada pequena, por isso pode ser uma maneira de instalação mais simples e desobstruída. Por outro lado, o SCARA seria mais caro do que um braço robótico cartesiano tradicional, e o software de controle exigiria um mecanismo de cinemática inversa para a interpolação linear do movimento. Além disso, os robôs cartesianos podem ser usados para coletar, montar e até mesmo distribuir materiais como adesivos.
Quarto. COBOT (Robô Cooperativo)
robô colaborativo (cobot para abreviar) é um robô projetado para ter uma interação próxima com humanos em um espaço de coworking. Até 2010, a maioria dos robôs industriais era projetada para operar de forma autônoma ou com orientação limitada, portanto, eles não precisavam se preocupar com a interação próxima com humanos e suas ações não precisavam se preocupar com a segurança das pessoas ao seu redor, o que são características que os robôs colaborativos precisam levar em consideração.
Conforme descrito pela Federação Internacional de Robótica (IFR), os robôs industriais colaborativos (COBOTS) são projetados para colaborar com humanos para executar tarefas na indústria. De acordo com o IFR, essa colaboração ocorre em quatro níveis:
Unidades separadas: humanos e robôs trabalham próximos, mas em espaços de trabalho físicos separados. Sem interação ou sincronização humano-computador.
Colaboração sequencial: existem algumas interseções entre os espaços de trabalho humanos e robóticos. No entanto, a ação de um participante só começa depois que a ação do outro participante é concluída.
Cooperação: Pessoas e trabalhadores trabalhando juntos.
Cooperação responsiva: os robôs respondem às ações humanas em tempo real.
Esses níveis são mostrados abaixo. A área verde representa a área de trabalho do robô e a área amarela representa a área de trabalho do trabalhador.
A colaboração sequencial é o nível mais avançado comumente adotado nas fábricas atuais e precisa ser implementado por meio de visão de máquina e inteligência artificial. Além disso, ramos tangenciais de robôs colaborativos são robôs usados em aplicações cirúrgicas, como a primeira cirurgia ocular robótica realizada em 2016. Talvez o mais famoso deles seja o sistema cirúrgico robótico daVinci da Intuitive Surgical, que, embora aparentemente adequado, não foi definido como um cobótico por seus desenvolvedores. Cada movimento do robô é controlado pelo cirurgião, mas com uma precisão que nenhuma mão humana pode chegar perto.
Com o controle robótico, os cirurgiões podem operar por meio de incisões menores, reduzindo procedimentos invasivos e acelerando a recuperação dos pacientes.
Claramente, este nível de precisão e controle fino do motor pode ser encontrado em inúmeras aplicações em ambientes industriais. No entanto, os robôs colaborativos de alta precisão são atualmente muito caros para as fábricas comuns pagarem por enquanto.